 3D
Инструкции к проектам
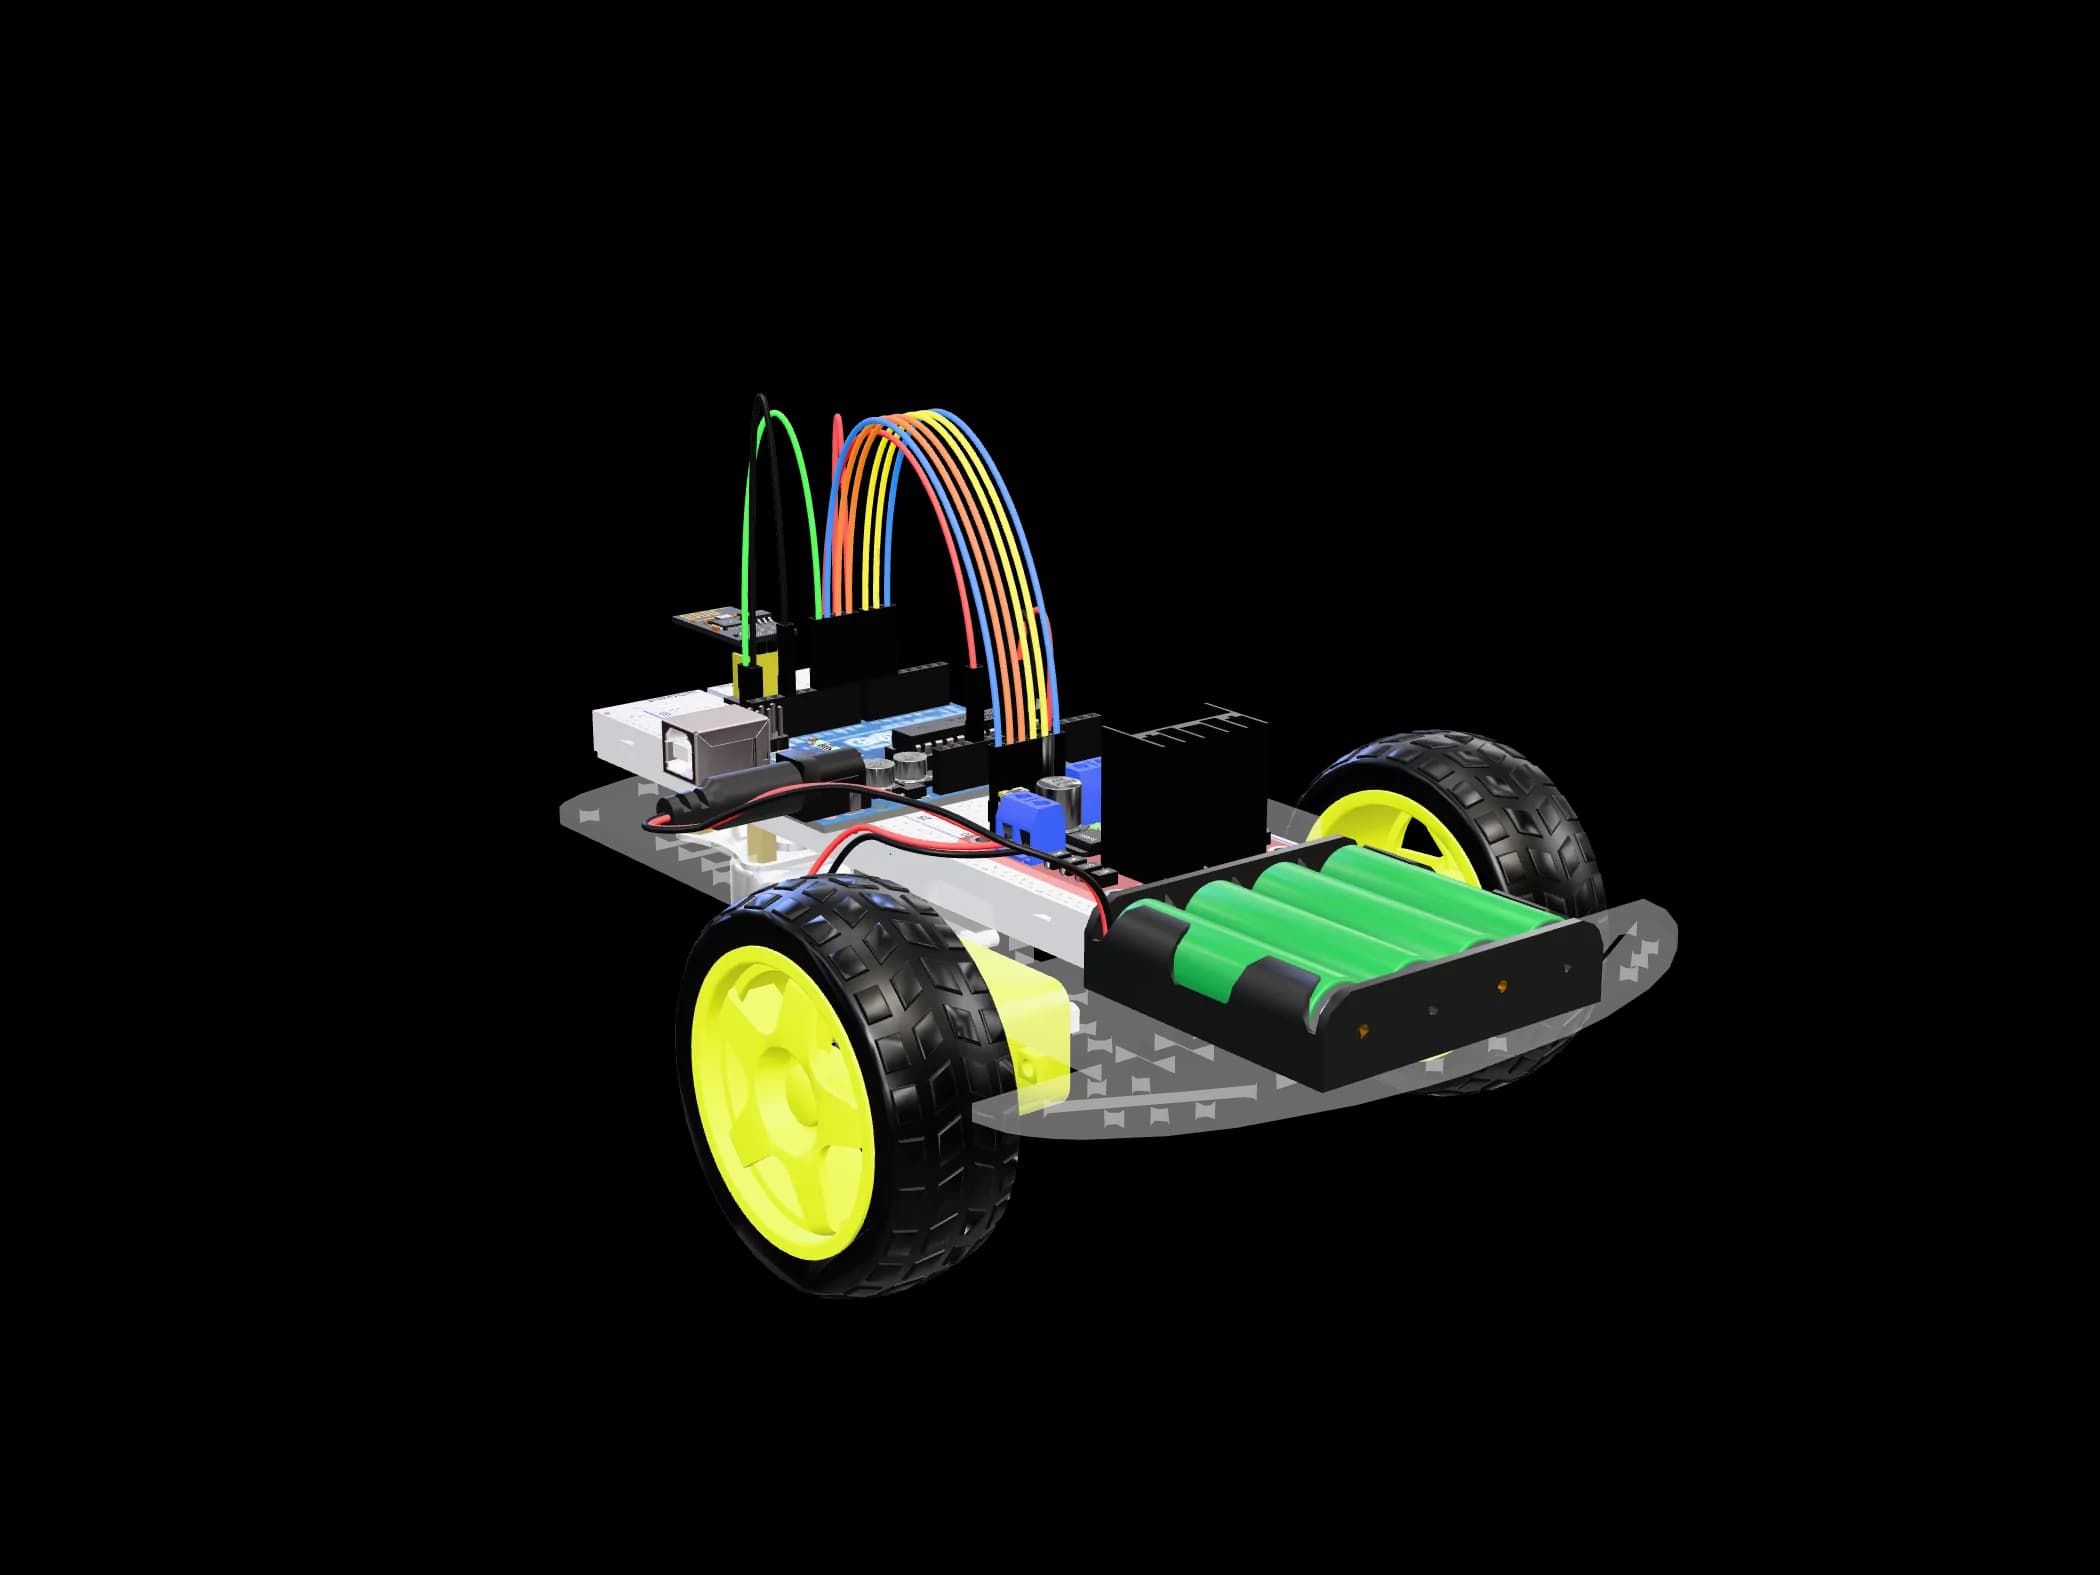
Робот-машинка: соберите своего первого робота
Двухмоторное шасси, драйвер L298N и Arduino UNO — основа робототехники. В конце машинка проедет по запрограммированному вами маршруту: прямо, поворот, и снова.
- Сложность
- Легко
- Время
- ~90 min
- Детали
- деталей: 11
- Шаг за шагом
- шагов: 7
- Управлять моторами через драйвер и менять скорость ШИМ
- Питание от аккумуляторов и общая земля
- Программировать движение по времени
Детали
- 1 × Arduino UNO R3 (ATmega328P, SMD)45 000 сум
- 1 × Шасси робота 2WD (пластиковая платформа)30 000 сум
- 1 × Драйвер моторов L298N с двойным H-мостом20 000 сум
- 1 × Беспроводной трансивер nRF24L01+ 2.4 ГГц33 000 сум
- 2 × Редукторный мотор TT с колесом (жёлтый, 3–6В)30 000 сум
- 1 × Колесо 360°: шаровая опора / Mecanum12 000 сум
- 2 × Литиевая батарея (18650 / LiPo)30 000 сум
- 1 × Батарейный отсек для 186506 000 сум
- 1 × Провода-перемычки 20 см, папа-мама (40 шт.)12 000 сум
Ещё понадобится
- — Компьютер и Arduino IDE (бесплатно на arduino.cc)
- — USB-кабель для UNO (вариант UNO SMD «+ USB-кабель»)
- — Небольшая крестовая отвёртка
Шаг за шагом
- 01
Соберите шасси
Закрепите два мотора TT кронштейнами в задней части платформы, шаровую опору — спереди. Наденьте колёса на валы. Отсек для аккумуляторов и L298N поставьте в центр на стойки.
- 02
Подключите моторы к драйверу
Провода левого мотора — в клеммы OUT1/OUT2, правого — в OUT3/OUT4. Если позже мотор крутится не в ту сторону, просто поменяйте местами эти два провода.
- 03
Подключите управляющие провода
Соедините L298N и UNO проводами «папа-мама» по таблице ниже. Снимите перемычки с ENA и ENB — иначе скорость не будет регулироваться.
- 04
Подключите питание
Плюс аккумуляторов — в клемму 12V на L298N, минус — в GND. От того же GND проведите провод к GND на UNO, а 5V драйвера — к 5V на UNO. Аккумуляторы пока не вставляйте.
- 05
Установите радиомодуль
Подключите nRF24L01 по таблице: VCC только к 3.3V (5V сожжёт модуль), CE → D9, CSN → D10, SCK → D13, MOSI → D11, MISO → D12. Пока машинка ездит по маршруту сама; радио готово к следующему шагу — управлению со второй платы с nRF24L01 и джойстиком.
- 06
Загрузите код
Подключите UNO по USB, в Arduino IDE выберите плату «Arduino Uno» и порт, вставьте код и нажмите «Upload». Драйвер CH340 Windows обычно ставит сама.
- 07
Испытайте
Отключите USB, вставьте аккумуляторы и поставьте машинку на пол. Она четыре раза проедет «прямо + поворот направо» — по квадрату. Если угол меньше или больше 90°, подберите TURN_MS.
Подключение
- Питание (+)
- Земля (−)
- Сигнальный пин
- Шина I²C / SPI
- L298NENA→UNOD5 снимите перемычку с ENA
- L298NIN1→UNOD7
- L298NIN2→UNOD8
- L298NIN3→UNOD2
- L298NIN4→UNOD4
- L298NENB→UNOD6 снимите перемычку с ENB
- L298NGND→UNOGND общая земля — обязательно
- L298N5V→UNO5V питает UNO от драйвера
- L298NOUT1OUT2→Левый мотор
- L298NOUT3OUT4→Правый мотор
- Аккумулятор+(2×18650)→L298N12V
- Аккумулятор−→L298NGND
- nRF24L01VCC→UNO3.3V не 5V!
- nRF24L01GND→UNOGND
- nRF24L01CE→UNOD9
- nRF24L01CSN→UNOD10
- nRF24L01SCK→UNOD13
- nRF24L01MOSI→UNOD11
- nRF24L01MISO→UNOD12
Код
// моторы (L298N)
const int ENA = 5, IN1 = 7, IN2 = 8;   // левый
const int ENB = 6, IN3 = 2, IN4 = 4;   // правый

void motors(int left, int right) {     // -255 … 255
  digitalWrite(IN1, left >= 0);  digitalWrite(IN2, left < 0);
  digitalWrite(IN3, right >= 0); digitalWrite(IN4, right < 0);
  analogWrite(ENA, abs(left));   analogWrite(ENB, abs(right));
}

void setupMotors() {
  int pins[] = {ENA, IN1, IN2, ENB, IN3, IN4};
  for (int p : pins) pinMode(p, OUTPUT);
  motors(0, 0);
}

const int SPEED = 180;      // 0–255
const int STRAIGHT_MS = 1500;
const int TURN_MS = 420;    // подберите для поворота на 90°

void setup() {
  setupMotors();
  delay(2000);              // время поставить робота на пол
  for (int side = 0; side < 4; side++) {
    motors(SPEED, SPEED);   delay(STRAIGHT_MS);
    motors(SPEED, -SPEED);  delay(TURN_MS);
  }
  motors(0, 0);
}

void loop() {}
Если что-то не работает
- Моторы гудят, но не крутятся: аккумуляторы разряжены или SPEED слишком мал — поднимите выше 150.
- Один мотор крутится в обратную сторону: поменяйте его провода в клеммах OUT.
- UNO перезагружается: нет общей земли или слабые аккумуляторы.
- Машинку уводит в сторону: немного уменьшите скорость более быстрого мотора.
Что дальше
- Соберите пульт из второй платы, nRF24L01 и джойстика и управляйте машинкой по радио (библиотека «RF24»)
- Поставьте датчик HC-SR04 и превратите в робота, объезжающего препятствия